
نمایش ها:0 نویسنده:ویرایشگر سایت زمان انتشار: 2026-08-24 اصل و نسب:سایت


خطوط پرس با حجم بالا برای رسیدن به زمان های چرخه تهاجمی، به حداکثر رساندن خروجی و دور نگه داشتن اپراتورها از منطقه خطر، به اتوماسیون مهر زنی متکی هستند. گلوگاه مهندسی اصلی انتخاب مکانیسم انتقال مناسب است. اگر یک سیستم بیش از حد پیچیده را انتخاب کنید، هزینه سرمایه و زمان برنامه ریزی را افزایش می دهید. اگر یک سیستم بیش از حد ساده را انتخاب کنید، در معرض خطر برخورد با فاصله زمانی قرار میگیرید و انواع قطعاتی را که میتوانید در آینده اجرا کنید محدود میکنید. ما تفاوت های مکانیکی بین این سیستم ها را بر اساس سینماتیک، هندسه قطعه، دقت و چیدمان پرس ارزیابی خواهیم کرد. این چارچوب ارزیابی فنی به شما کمک می کند تا به طور قطعی یک دستکاری کننده مهر زنی 2 بعدی و سه بعدی را مقایسه کنید تا بتوانید قابلیت های مکانیکی را با اهداف عملیاتی تاسیسات خود هماهنگ کنید.
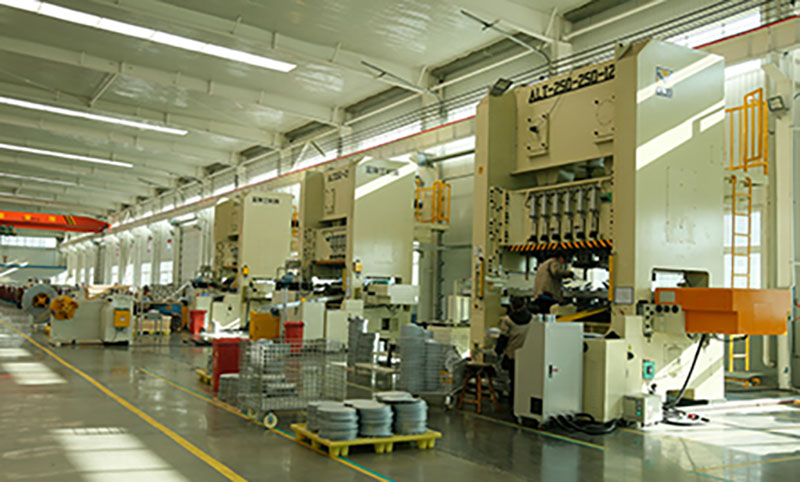
محدودیتهای سینماتیکی: دستکاریکنندههای دوبعدی کاملاً بر روی محورهای مسطح (XY) عمل میکنند، و آنها را برای انتقال قطعات مسطح بسیار کارآمد میسازد، در حالی که دستکاریهای سه بعدی یک محور Z (و اغلب قابلیتهای چرخشی) لازم برای هندسههای عمیق یا پیچیده را اضافه میکنند.
توان عملیاتی در مقابل انعطاف پذیری: سیستمهای دوبعدی به دلیل کاهش مسیرهای حرکت، معمولاً زمانهای چرخه سریعتر و استحکام پایه بالاتری را ارائه میدهند، در حالی که سیستمهای سهبعدی سرعت حاشیهای را قربانی انعطافپذیری پاک کردن قالبهای پیچیده و تغییر جهت دادن قطعات بین پرسها میکنند.
واقعیتهای هزینه: هزینه اولیه یک دستکاریکننده دوبعدی بهطور قابلتوجهی پایینتر است، و آن را به گزینهای مقرونبهصرفه برای کارهای ساده تبدیل میکند، اما محاسبات طولانیمدت باید در هزینههای بالقوه محدودیت قابلیتهای مناقصه آتی در صورتی که قراردادهای پیچیده قطعات انجام نشود، لحاظ شود.
الزامات یکپارچه سازی: دستکاریهای اتوماسیون مهر زنی سه بعدی به برنامهریزی پیشگیری از برخورد پیشرفتهتر، ابزار پیچیدهتر انتهای بازو (EOAT) و هماهنگسازی دقیقتر فشار در مقایسه با انواع دوبعدی نیاز دارند.
فهرست مطالب
یک دستکاری مهر زنی دو بعدی بر روی یک پروفیل حرکت کاملاً مسطح عمل می کند. معماری مکانیکی حرکت را به دو جهت اصلی محدود می کند. از انتقال افقی در امتداد محور X برای جابجایی قطعات بین ایستگاه ها استفاده می کند. برای ورود و خروج از ناحیه پرس، از دسترسی افقی یا زمین در امتداد محور Y استفاده می کند. این سیستم فاقد قابلیت بلند کردن عمودی مستقل است. برای بالا بردن قسمت بالای کفش قالب کاملاً به پرس استروک و بالابرهای قالب داخلی متکی است.
سادگی مکانیکی یک سیستم دو بعدی استحکام ساختاری عظیمی را فراهم می کند. محورهای متحرک کمتر به معنای نقاط مفصلی کمتری است که می توانند تحت بار خم شوند. این سفتی لرزش را در هنگام انتقال با سرعت بالا به حداقل می رساند. لرزش کاهش یافته اجازه می دهد تا مشخصات شتاب و کاهش سرعت تهاجمی. شما بدون به خطر انداختن تکرارپذیری موقعیت، به حداکثر توان عملیاتی دست مییابید. سروو موتورها می توانند ریل های خطی را با حداکثر سرعت به حرکت درآورند زیرا مجبور نیستند با وزن کنسولی یک دکل عمودی مبارزه کنند.
این سیستم ها در محیط های تولیدی خاص برتری دارند. کاربردهای معمولی شامل عملیات شکل دهی کم عمق و تغذیه خالی مسطح است. آنها بر تنظیمات قالب مترقی که در آن فاصله عمودی حداقل است و قطعات نسبتاً صاف می مانند. امکاناتی که براکتهای ساده، واشر یا پانلهای مسطح را تولید میکنند، از این معماری بسیار سود میبرند. راهاندازی دوبعدی قابلیت اطمینان بینظیری را برای هندسههای سادهای که نیازی به دستکاری پیچیده در هوای میانی ندارند، فراهم میکند.
یک دستکاری مهر زنی سه بعدی حرکت فضایی را به خط پرس وارد می کند. معماری مکانیکی یک محور Z اختصاصی را برای بالابر عمودی ادغام می کند. این در کنار محورهای استاندارد X و Y عمل می کند. بسیاری از پیکربندی ها به عنوان سکوهای حرکتی پیشرفته 3 محوره نصب شده بر روی پایه های پرس عمل می کنند. برخی دیگر از بازوهای رباتیک کاملا مفصلی با شش درجه آزادی که روی زمین نصب شده اند، استفاده می کنند. این آزادی فضایی اساساً نحوه حرکت قطعات را در پنجره مطبوعات تغییر می دهد.
مزیت عملیاتی اولیه قابلیت استخراج عمودی است. دستکاریکننده میتواند قطعات را مستقیماً از حفرههای قالب بلند کند. می تواند مواد را در هوا کج کند، بچرخاند یا بچرخاند. این بدون هیچ گونه تماس فیزیکی مستقیم توسط اپراتورهای انسانی رخ می دهد. شما می توانید هندسه های پیچیده را بین عملیات پرس به طور یکپارچه تغییر جهت دهید. این امر نیاز به میزهای مرحله بندی میانی، ایستگاه های گردش مالی یا مداخله دستی بین پرس های پشت سر هم را از بین می برد.
این سیستم ها بار سنگین را برای فرآیندهای تولید پیچیده انجام می دهند. کاربردهای معمولی شامل خطوط پرس پشت سر هم همگام و مهر زنی عمیق است. پانل های بدنه خودرو به شدت به دستکاری سه بعدی برای پاک کردن ضایعات بزرگ و پین های راهنما متکی هستند. هر تولیدی که نیاز به تغییرات جهت گیری متوسط داشته باشد این فناوری را می طلبد. معماری سه بعدی انعطاف لازم برای اجرای طرح های پیچیده قطعات را فراهم می کند که در غیر این صورت یک سیستم انتقال مسطح را خراب می کند.
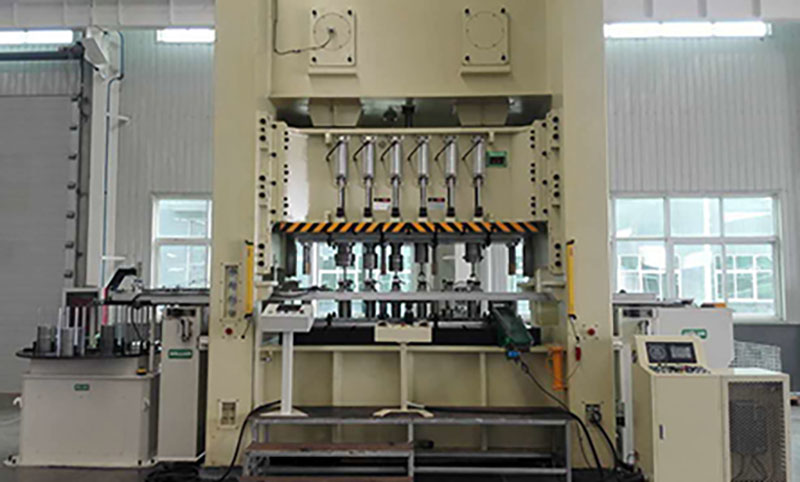
هندسه بخش به عنوان معیار اصلی فیلتر برای انتخاب اتوماسیون عمل می کند. قطعات مسطح به راحتی در امتداد یک صفحه افقی منتقل می شوند. قطعات پیچیده موانع فیزیکی فوری ایجاد می کنند. اجزای عمیق کشیده نیاز به محور Z دستکاری کننده سه بعدی دارند. شما باید به صورت فیزیکی قطعه را از حفره قالب پایینی خارج کنید. انتقال افقی نمی تواند آغاز شود تا زمانی که قطعه مرز قالب و هر پین راهنمای بیرون زده را پاک کند.
یک سیستم دو بعدی به ابزارهای تخصصی برای رسیدگی به قطعات پیچیده نیاز دارد. به شدت به بالابرهای پنوماتیک یا گاز نیتروژن در قالب متکی است. این بالابرها قطعه را تا ارتفاع انتقال بالا می برند. مجموعه مهندسی با بالابرهای یکپارچه نیاز به سرمایه و هزینه تعمیر و نگهداری قابل توجهی دارد. شما باید هزینه مهندسی این قالب های مجتمع را برای هر قطعه جدید ارزیابی کنید. اغلب، سرمایهگذاری در یک دستکاریکننده سه بعدی کارآمدتر از اصلاح تک تک کفشهای موجود در موجودی شماست.
فاصله قالب نیز مسیر حرکت مورد نیاز را دیکته می کند. پین های راهنما، لوله های ضایعاتی و واحدهای بادامک خطرات برخورد را در داخل پنجره پرس ایجاد می کنند. یک دستکاری دوبعدی باید این موانع را به صورت خطی هدایت کند که گاهی غیرممکن است. یک سیستم سه بعدی می تواند به سادگی قسمت را از روی موانع بلند کند. این فاصله عمودی طراحی قالب را به شدت ساده می کند. ساعت های مهندسی مورد نیاز برای توسعه ابزار جدید را کاهش می دهد و از تصادفات فاجعه بار جلوگیری می کند.
زمان چرخه مستقیماً سودآوری خط مطبوعات را تعیین می کند. شما باید مشخصات شتاب هر دو سیستم را با هم مقایسه کنید. دستکاریهای دوبعدی دارای شتاب و کاهش سرعت عالی هستند. مکانیک ساده شده امکان تنظیم تهاجمی سروو موتور را فراهم می کند. جرم اجزای متحرک به طور قابل توجهی کمتر است. این منجر به سرعت انتقال نقطه به نقطه فوق العاده می شود که با پرس های مکانیکی با سرعت بالا سازگاری دارد.
اجرای حرکت سه بعدی یک جریمه زمان چرخه متمایز را معرفی می کند. حرکت در سه بعدی ذاتاً بیشتر از یک مسیر خطی طول می کشد. حرکت محور Z کسری بحرانی از ثانیه را به هر ضربه اضافه می کند. دستکاری کننده باید قطعه را بلند کرده، انتقال دهد و سپس پایین بیاورد. این حرکت متوالی پنجره انتقال کلی را گسترش می دهد و اغلب نیاز دارد که پرس با سرعت پیوسته کمتری کار کند.
هنگام ارزیابی این سیستم ها باید تأثیر ضربه در دقیقه (SPM) را با دقت محاسبه کنید. برای تعیین جریمه زمان چرخه مراحل زیر را دنبال کنید:
زمان ضربه پایه فشار را از نقطه مرگ بالا تا نقطه مرگ پایین اندازه گیری کنید.
زمان استخراج محور Z را که برای پاک کردن کفشک زیرین لازم است محاسبه کنید.
زمان انتقال افقی محور X را بین ایستگاه های مطبوعاتی اضافه کنید.
فاکتور در زمان درج محور Z که برای قرار دادن قطعه در مرحله بعدی لازم است.
کل زمان انتقال خودکار را با چرخه فشار مداوم مقایسه کنید تا حداکثر SPM خود را بیابید.
دقت موقعیت یابی به حداقل کردن تلرانس های مکانیکی انباشته وابسته است. هر محور متحرک یک نقطه واریانس بالقوه را معرفی می کند. دستکاریهای دوبعدی ذاتاً تکرارپذیری پایه بالاتری را ارائه میدهند. آنها دارای قطعات متحرک کمتر و نقاط مفصلی کمتری هستند. راهنماهای خطی سفت و سخت در حین نقل و انتقالات با سرعت بالا تراز دقیقی را حفظ می کنند. این تضمین می کند که قطعه هر بار دقیقاً بر روی دستگاه یاب قالب قرار می گیرد.
یک سیستم سه بعدی برای حفظ دقت با چالش های مهندسی بیشتری مواجه است. کارکرد با اکستنشن کامل ارتعاشات جزئی را تقویت می کند. مکانیسم محور Z در حین انتقال افقی یک اثر کنسول را معرفی می کند. برای مقابله با ارتعاش چند محوره، این به اجزای ساختاری سنگینتری نیاز دارد. دروازه یا پایه باید نیروهای دینامیکی قابل توجهی را جذب کند تا ابزار انتهای بازو پایدار بماند.
وضوح موتور سروو نقش مهمی در دقت سه بعدی دارد. رمزگذارهای مطلق پیشرفته باید موقعیت را در سه بعد فضایی به طور همزمان ردیابی کنند. کنترل کننده باید تکانه ابزار را هنگام چرخش در هوا جبران کند. حفظ تلورانس های محکم نیاز به کالیبراسیون مداوم دارد. شما باید اطمینان حاصل کنید که سیستم سه بعدی از استحکام کافی برای بار خاص شما برخوردار است تا از بارگذاری نادرست قطعات جلوگیری شود.
طرح فیزیکی تأسیسات شما انتخاب تجهیزات را دیکته می کند. فاصله بین پرس ها در یک خط پشت سر هم بسیار مهم است. این فاصله، میزان دسترسی دستکاری کننده مورد نیاز را تعیین می کند. فواصل انتقال طولانی نیاز به پشتیبانی مکانیکی قوی دارد. یک سیستم دو بعدی با استفاده از ریل های خطی سنگین می تواند مسافت های متوسطی را طی کند. با این حال، فاصله بیش از حد باعث تقویت ارتعاش و انحراف در نوار انتقال می شود.
الزامات ردپایی به طور قابل توجهی بین این دو معماری متفاوت است. دستکاریهای سه بعدی اغلب به ساختارهای نصب قویتری نیاز دارند. آنها باید ممان اینرسی پیچیده ایجاد شده توسط حرکات چند محوره را کنترل کنند. ربات های مفصلی نصب شده روی زمین نیاز به لنگر بتنی قابل توجه و حصار ایمنی دارند. سیستمهای سهبعدی به سبک دروازهای به روسازههای فولادی سنگین نیاز دارند که مستقیماً روی تاج پرس پیچ شوند.
شما باید فضای موجود بین پایه های پرس را ارزیابی کنید. سیستمهای دوبعدی معمولاً مشخصات پایینتری دارند. آنها به راحتی در پنجره های فشرده و زیر سقف های کم قرار می گیرند. سیستم های سه بعدی به فاصله عمودی بیشتری در بالای قالب نیاز دارند. دکل محور Z یا بازوی رباتیک نیاز به فضایی برای مفصل بندی بدون ضربه زدن به رام پرس دارد. قبل از نصب مطمئن شوید که ابعاد پرس شما می تواند پوشش فضایی مورد نیاز را در خود جای دهد.
وزن ابزار به طور مستقیم بر عملکرد و سرعت دستکاری کننده تأثیر می گذارد. محموله شامل هر دو قسمت مهر شده و EOAT است. دستکاریکنندههای دوبعدی اغلب میتوانند محمولههای سنگینتر را با سرعتهای بالاتر مدیریت کنند. دینامیک ساختاری سادهتر آنها وزن را به طور موثرتری توزیع میکند. راهنماهای خطی بار را مستقیماً در برابر گرانش نگه می دارند. این به موتورهای سروو اجازه می دهد تا به جای مبارزه با افت عمودی، به طور کامل بر روی شتاب افقی تمرکز کنند.
دستکاری سه بعدی نیاز به ابزار بسیار پیچیده در انتهای بازو دارد. شما اغلب به گیره های خلاء با مکانیسم های انطباق نیاز دارید. این مکانیسم ها ناهماهنگی های جزئی را در حین استخراج عمودی جذب می کنند. EOAT باید قطعه را در طول چرخش چند محوره محکم کند. این با استفاده از اکستروژن های آلومینیومی سنگین و چندین بانک دریچه پنوماتیک وزن قابل توجهی را به انتهای بازوی دستکاری اضافه می کند.
موتور محور Z باید این بار ترکیبی را در برابر گرانش بلند کند. این حداکثر نرخ شتاب سیستم سه بعدی را محدود می کند. بارهای سنگین باعث انحراف سازه در حداکثر دسترسی می شوند. شما باید ظرفیت بار پویا را به دقت محاسبه کنید. اطمینان حاصل کنید که سیستم انتخابی می تواند سنگین ترین قطعه و ترکیب ابزار شما را بدون کاهش دقت یا ایجاد خطاهای اضافه بار سروو کنترل کند.
سیستم های انتقال خودکار اساساً ایمنی محل کار را متحول می کند. هر دو معماری اپراتورها را از منطقه خطر اولیه حذف می کنند. دست انسان در طول چرخه مهر زدن دیگر وارد پرس نمی شود. این به طور موثر خطر قطع عضو یا صدمات له شدن را از بین می برد. اتوماسیون انطباق با مقررات سختگیرانه ایمنی صنعتی و استانداردهای OSHA را تضمین می کند.
دستکاری های سه بعدی مزایای ارگونومیک خاصی را برای تولید پیچیده فراهم می کنند. آنها نیاز به تغییر جهت دستی در اواسط فرآیند را از بین می برند. اپراتورها دیگر نیازی به چرخاندن صفحات سنگین بین پرس ندارند. دست زدن به مواد لبه تیز باعث پارگی و فشار شدید می شود. سیستم سه بعدی تمام دستکاری های فضایی را به طور مستقل مدیریت می کند و کارگران را از ورق فلزی تیز دور نگه می دارد.
این به شدت فشارهای ارگونومیک و آسیب های محل کار را کاهش می دهد. صدمات حرکتی مکرر زمانی که اتوماسیون با بلند کردن اجسام سنگین مقابله می کند، به شدت کاهش می یابد. این تسهیلات ادعاهای کمتری برای غرامت کارگران دارد. پروتکل های ایمنی از محافظ فیزیکی به قفل های الکترونیکی و پرده های سبک تغییر می کند. اپراتورها به نقش های ایمن تر انتقال می یابند که رابط اتوماسیون را از یک پایه کنترل مدیریت می کنند.
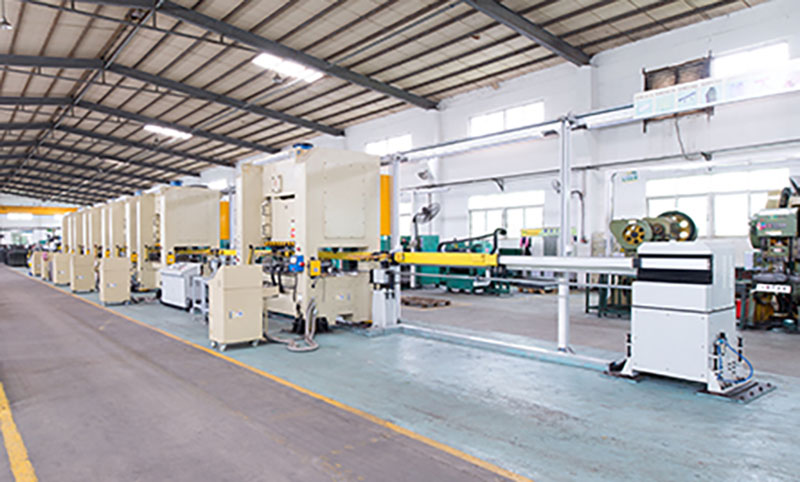
الزامات سخت افزاری پایه، هزینه سرمایه اولیه را دیکته می کند. یک سیستم دوبعدی به سروموتورهای کمتر و مکانیسم های درایو ساده تری نیاز دارد. اجزای ساختاری برای ساخت و مونتاژ پیچیدگی کمتری دارند. این امر باعث میشود که معماری دوبعدی به طور ذاتی برای کارهای ساده مقرون به صرفهتر باشد. تسهیلات می توانند پرس های متعدد را با سرمایه گذاری اولیه کمتر به صورت خودکار انجام دهند و به دوره بازگشت سریع تری در خطوط تولید قطعه مسطح دست یابند.
یک سیستم سه بعدی نیاز به هزینه سرمایه ای قابل توجهی دارد. افزودن محور Z به موتورهای اضافی، گیربکس های دقیق و پیچ های توپی سنگین نیاز دارد. شما باید هزینه های پنهان مجوز نرم افزار را در نظر بگیرید. کنترلرهای پیشرفته برای مدیریت سکوهای حرکتی 3 محوره و محاسبه سینماتیک پیچیده مورد نیاز هستند. این سیستم های کنترل اختصاصی هزینه های اولیه قابل توجهی را به پروژه اضافه می کنند.
همچنین باید هزینه EOAT تخصصی را در نظر بگیرید. گیره های سه بعدی نیاز به مسیریابی پنوماتیک پیچیده، وکیوم ونتوریس و یکپارچه سازی حسگر دارند. سازه های نصب برای سیستم های سه بعدی نیاز به ساخت فولاد سنگین تری دارند. قبل از اینکه به یک دستکاری کننده فضایی متعهد شوید، در دسترس بودن سرمایه خود را به طور کامل ارزیابی کنید. اطمینان حاصل کنید که حجم تولید و پیچیدگی قطعات، سرمایه گذاری اولیه بالاتر را توجیه می کند.
دستکاریهای خودکار از طریق افزایش سرعت تولید، بازگشت سرمایه را ایجاد میکنند. یک ماشین به طور مداوم بدون خستگی، شکستن یا تغییر شیفت کار می کند. زمان چرخه ثابت نرخ خروجی قابل پیش بینی و بالاتری را به همراه دارد. این افزایش توان به طور مستقیم هزینه های سرمایه اولیه را جبران می کند. شما قطعات بیشتری را در هر شیفت با ایرادات کمتر و ضایعات کمتر تولید می کنید.
اتوماسیون امکان تخصیص مجدد نیروی کار استراتژیک را فراهم می کند. دیگر نیازی به اپراتورهایی ندارید که کارهای انتقال دستی را انجام دهند یا جاهای خالی سنگین را بارگذاری کنند. این کارگران به سمت نقش های نظارتی با ارزش تر تغییر می کنند. آنها کنترل کیفیت را مدیریت می کنند، بازرسی های بصری را انجام می دهند و بهینه سازی سیستم را مدیریت می کنند. این کار ارزش نیروی انسانی شما را به حداکثر می رساند و روحیه کلی گیاه را بهبود می بخشد.
کاهش ضایعات نیز بازده مالی را بهبود می بخشد. انتقال خودکار از افتادن قطعه و آسیب ناهماهنگی جلوگیری می کند. هندلینگ دقیق نرخ بازده گذر اول بالاتر را تضمین می کند. شما استفاده از مواد خام را به حداکثر می رسانید و هزینه های دفع زباله را کاهش می دهید. با حذف خطای انسانی از فرآیند انتقال، کارایی کلی خط پرس به طور چشمگیری بهبود می یابد.
راه اندازی یک سیستم دو بعدی به ساعت های مهندسی کمتری نیاز دارد. برنامه نویسی بر منطق ساده نقطه به نقطه متکی است. کنترل کننده فقط دو محور حرکت را مدیریت می کند. ادغام دستکاری کننده با پرس PLC ساده است. سیگنال های دست دادن شامل باز/بستن اولیه، تأیید مرکز مرگ بالا و دستورات روشن برای اجرا است.
یک سیستم سه بعدی نیاز به برنامه نویسی و تلاش گسترده ای برای یکپارچه سازی دارد. مهندسان باید الگوریتم های پیچیده برنامه ریزی مسیر را توسعه دهند. آنها باید مناطق برخورد دقیق را در فضای قالب تعریف کنند تا از برخورد ابزار به پین های راهنما جلوگیری شود. سیستم نیاز به همگام سازی مداوم پس از فشار دارد. دستکاری کننده باید سرعت خود را به صورت پویا بر اساس موقعیت رم پرس تنظیم کند تا زمان چرخه را بهینه کند.
سازگاری کنترلر به یک مانع بزرگ یکپارچه سازی تبدیل می شود. شما باید سهولت یکپارچه سازی اکوسیستم های نرم افزاری اختصاصی را ارزیابی کنید. پلتفرم های معماری باز با PLC های قدیمی موجود بهتر ارتباط برقرار می کنند. سیستم های اختصاصی اغلب به ماژول های دروازه گران قیمت و برنامه نویسان تخصصی نیاز دارند. این ساعات ادغام را در جدول زمانی پروژه و برنامه ریزی منابع خود لحاظ کنید تا از تاخیر در راه اندازی جلوگیری کنید.
پروفایل های سایش مکانیکی بر اساس پیچیدگی سیستم متفاوت است. سیستم های سه بعدی دارای قطعات متحرک و اتصالات مفصلی بیشتری هستند. آنها از سروموتورها، گیربکس ها و یاتاقان های بیشتری استفاده می کنند. سیستم های مدیریت کابل پیچیده به طور مداوم در طول حرکت فضایی خم می شوند. این عوامل ذاتاً تعداد نقاط خرابی احتمالی را افزایش می دهند و به موجودی قطعات یدکی قوی تری نیاز دارند.
یک سیستم دو بعدی مشخصات تعمیر و نگهداری ساده تری را ارائه می دهد. راهنماهای خطی نیاز به روغن کاری اساسی و بازرسی دوره ای دارند. تسمه های محرک یا سیستم های رک و پینیون برای کشش به راحتی قابل دسترسی هستند. عیب یابی یک سیستم دو محوره زمان قابل توجهی کمتری می برد. این به اثربخشی کلی تجهیزات (OEE) و خرابی برنامه ریزی نشده کمتر ترجمه می شود.
شما باید برنامه های نگهداری پیشگیرانه دقیق را برای هر دو معماری اجرا کنید. سیستم های سه بعدی به تکنسین های تخصصی برای کالیبراسیون و تعمیر نیاز دارند. موجودی قطعات یدکی باید شامل رمزگذارهای مطلق تخصصی و درایوهای سروو چند محوره باشد. هنگام استقرار اتوماسیون سه بعدی برای حفظ عملکرد سیستم در اوج عملکرد، برای منابع نگهداری مداوم کمی بیشتر برنامه ریزی کنید.
مقایسه فنی دستکاریهای مهر زنی دو بعدی و سه بعدی | ||
پارامتر مهندسی | دستگیرنده 2D | دستگیرنده سه بعدی |
|---|---|---|
محورهای حرکتی حرکتی | X، Y (مسطح) | X، Y، Z (فضایی) |
تاثیر زمان چرخه | بسیار سریع (SPM بالا) | متوسط (محور Z) |
تناسب هندسه بخش | فرم های مسطح و کم عمق | شکل های پیچیده و عمیق کشیده شده |
الزامات مهندسی قالب | به بالابرهای درون قالبی نیاز دارد | استاندارد قابل قبول است |
پیچیدگی برنامه نویسی | منطق نقطه به نقطه ساده | برنامه ریزی مسیر پیچیده و مناطق برخورد |
ظرفیت بار | بالا (پشتیبانی از بار مستقیم) | متوسط (محدودیت های کنسول) |
سربار تعمیر و نگهداری | پیچیدگی کم | پیچیدگی بالا |
بسیاری از امکانات در دام تعیین بیش از حد تجهیزات می افتند. آنها یک دستکاری کننده سه بعدی را صرفاً برای محافظت در آینده می خرند. با این حال، آنها فقط قطعات تخت را برای آینده قابل پیش بینی اجرا می کنند. این منجر به هدر رفتن هزینه های سرمایه ای می شود. این تسهیلات هیچ مزیت عملیاتی را از محور Z استفاده نشده به دست نمی آورد، با این حال آنها حق بیمه ای را برای این قابلیت پرداخت کردند.
این بیش از حد مشخصات نیز باعث ایجاد سربار تعمیر و نگهداری غیر ضروری می شود. شما سروموتورها و نرم افزارهای پیچیده ای را نگهداری می کنید که ارزش روزانه را ارائه نمی دهند. سیستم سه بعدی سنگین تر ممکن است در واقع تولید قطعات تخت شما را کند کند. جریمه زمان چرخه ظرفیت کلی خروجی شما را کاهش می دهد، به این معنی که پول بیشتری برای تولید قطعات کمتر در ساعت پرداخت کرده اید.
این خطر را از طریق تجزیه و تحلیل دقیق پارت میکس کاهش دهید. یک بررسی تاریخی کامل از مراحل تولید خود انجام دهید. پیش بینی قراردادهای آتی بر اساس داده های واقعی بازار. فقط در صورتی روی اتوماسیون سه بعدی سرمایه گذاری کنید که هندسه های پیچیده بخش قابل توجهی از حجم شما را نشان دهد. به جای سناریوهای آینده فرضی، فناوری را مستقیماً با نیازهای تولید واقعی خود هماهنگ کنید.
عدم تعیین اتوماسیون باعث ایجاد گلوگاه های تولید فوری می شود. یک مرکز برای صرفه جویی در سرمایه، یک دستکاری کننده دو بعدی را به کار می گیرد. آنها به زودی متوجه می شوند که نمی تواند پین های راهنمای یک قالب جدید را پاک کند. دستکاری کننده نمی تواند در اطراف لوله های قراضه حرکت کند. این منجر به برخوردهای فاجعه آمیز، آسیب شدید ابزار و هفته ها توقف برنامه ریزی نشده می شود.
سیستم دو بعدی به یک محدودیت دائمی در خط مطبوعات تبدیل می شود. این تسهیلات باید قراردادهای سودآور برای قطعات عمیق کشیده را رد کند. آنها باید برای جبران کمبود دسترسی عمودی دستکاریکننده، مجموعههای مهندسی سرمایهای بیش از حد را با بالابرهای نیتروژن داخلی خرج کنند. پس انداز اولیه به دلیل این محدودیت های عملیاتی به سرعت از بین می رود.
این خطر را در مرحله ارزیابی فروشنده کاهش دهید. قبل از خرید، شبیه سازی های سینماتیک سه بعدی جامع را موظف کنید. از فروشنده بخواهید تا با استفاده از فایلهای Die CAD واقعی شما، مطالعات دسترسی دقیق را انجام دهد. اطمینان حاصل کنید که سیستم 2 بعدی پیشنهادی می تواند به طور فیزیکی پیچیده ترین تنظیمات ابزار شما را بدون نیاز به تغییرات گسترده در قالب هدایت کند.
ادغام اتوماسیون مدرن با پرس های مکانیکی قدیمی چالش های منحصر به فردی را ایجاد می کند. پرس های قدیمی اغلب فاقد قابلیت توقف دقیق هستند. سیستم های کلاچ و ترمز آنها در طول چندین دهه استفاده از بین می روند. آنها فاقد رابط های PLC مدرن برای ارتباط بدون درز هستند. این امر همگام سازی با یک دستکاری کننده پرسرعت را بسیار دشوار و خطرناک می کند.
یک دستکاری خودکار خودکار مهر زنی سه بعدی به داده های دقیق موقعیت رم نیاز دارد. همیشه باید دقیقاً بداند ضربه پرس کجاست. مطبوعات قدیمی نمی توانند این بازخورد مداوم را ارائه دهند. اگر پرس از نقطه مرگ بالا در حالی که دستکاری کننده در داخل فضای قالب قرار دارد عبور کند، خطرات برخورد شدیدی ایجاد می کند.
ابتدا با ارزیابی ارتقاء کنترل مطبوعات، این خطر را کاهش دهید. ممکن است نیاز به نصب سوئیچ های محدود بادامک دوار مدرن یا حل کننده های مطلق داشته باشید. ارتقاء کنترلهای کلاچ/ترمز با سوپاپهای ایمنی دوگانه، فواصل توقف قابل تکرار را تضمین میکند. مدرن کردن PLC پرس اغلب یک پیش نیاز برای نصب موفقیت آمیز دستکاری است. رباتیک های پیشرفته را به کنترل های مطبوعاتی قدیمی متصل نکنید.
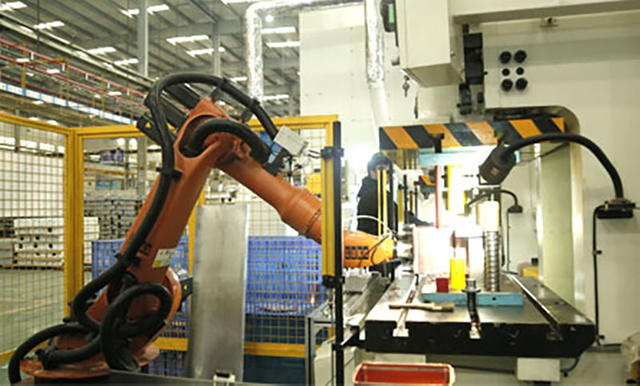
انتخاب یک سیستم دو بعدی نیازمند شرایط عملیاتی خاصی است. شما باید نیازهای تولید فعلی و آینده خود را به دقت ارزیابی کنید. این معماری در محیط های با سرعت بالا و کم پیچیدگی عالی است. هنگامی که امکانات شما با معیارهای زیر مطابقت دارد، یک دستکاری دو بعدی را در نظر بگیرید.
تولید شما به طور کامل از قسمت های تخت یا قطعات کم عمق تشکیل شده است.
قالب های موجود شما از بالابرهای پنوماتیکی یا هیدرولیکی قابل اعتماد استفاده می کنند.
حداکثر ضربه در دقیقه (SPM) محرک اصلی سودآوری است.
بودجه هزینه های سرمایه ای برای سال مالی جاری به شدت محدود است.
تیم تعمیر و نگهداری شما فاقد تجربه با سیستم های سروو چند محوره پیچیده است.
پنجره مطبوعاتی فاصله عمودی محدودی را برای اتوماسیون بالای سر ارائه می دهد.
جهت گیری قطعه در کل فرآیند مهر زنی مترقی یکسان باقی می ماند.
یک سیستم سه بعدی انعطاف پذیری مورد نیاز برای چالش های تولید مدرن را فراهم می کند. هندسه های پیچیده ای را کنترل می کند که سیستم های خطی نمی توانند آنها را پردازش کنند. شما باید سرمایه گذاری بالاتر را از طریق افزایش توانایی توجیه کنید. هنگامی که تاسیسات شما با این واقعیت های تولید روبرو می شود، یک دستکاری کننده سه بعدی را در نظر بگیرید.
شما اجزای عمیق کشیده ای را تولید می کنید که به ترخیص عمودی قابل توجهی نیاز دارند.
قطعات به چرخش هوای میانی یا چرخش بین عملیات پرس پشت سر هم نیاز دارند.
شما می خواهید با حذف بالابرهای مکانیکی داخلی، طرح های قالب آینده را ساده کنید.
مرکز شما پانل های سنگین و نامناسبی را که باعث صدمات ارگونومیک می شوند به صورت دستی پردازش می کند.
شما در حال مناقصه قراردادهای پیچیده خودرو یا هوافضا هستید که نیاز به دستکاری فضایی دارند.
طرحبندی خط مطبوعاتی نیازمند پیمایش روی لولههای ضایعاتی بزرگ یا پسوندهای تقویتکننده است.
برای تنظیمات ابزار بسیار پیچیده، به قابلیت های پیشگیری از برخورد پیشرفته نیاز دارید.
انتخاب معماری اتوماسیون بهینه، کارایی تولید شما را مشخص می کند. شما باید توانایی های سینماتیکی را در مقابل هندسه های بخش خاص خود متعادل کنید. یک ارزیابی فنی کامل از اشتباهات پرهزینه پیاده سازی جلوگیری می کند. از این دانش برای هدایت استراتژی نوسازی خطوط مطبوعاتی خود استفاده کنید. این مراحل قابل اجرا را برای شروع ارتقاء اتوماسیون خود دنبال کنید.
Kinglan با تجربه در ماشین آلات پرس و راه حل های اتوماسیون مهر زنی، از تولیدکنندگانی که به دنبال بهبود کارایی تولید، قابلیت اتوماسیون و عملکرد خط پرس هستند، پشتیبانی می کند. راهحلهای متمرکز بر صنعت آن، پایهای عملی برای تولیدکنندگانی که خطوط جدید مهر زنی یا ارتقاء سیستمهای تولید موجود را برنامهریزی میکنند، فراهم میکند.
ترکیب قطعات فعلی و پیشبینیشده خود را برای تعیین دقیق الزامات بالابر عمودی بررسی کنید.
از فروشندگانی که از پیچیده ترین فایل های CAD خود استفاده می کنند، مطالعات دستیابی حرکتی سه بعدی را درخواست کنید.
کنترلهای مطبوعاتی قدیمی خود را برای شناسایی ارتقاء PLC یا حلکننده ضروری ارزیابی کنید.
تأثیر زمان چرخه حرکت محور Z بر نرخ خروجی مورد نیاز خود را محاسبه کنید.
توانایی تیم تعمیر و نگهداری خود را برای پشتیبانی از فناوری سروو چند محوره ارزیابی کنید.
A: یک دستکاری 2 بعدی نمی تواند قطعات را به صورت عمودی بلند کند. فقط در صورتی که قالب دارای بالابرهای مکانیکی یا پنوماتیکی باشد، قطعات عمیق کشیده را کنترل می کند. این بالابرها باید قبل از شروع حرکت افقی، قطعه را به طور کامل از حفره به سمت ارتفاع انتقال فشار دهند. این نیاز به مهندسی قالب تخصصی دارد.
پاسخ: حرکت در سه بعدی ذاتاً بیشتر از حرکت در دو بعد طول می کشد. حرکت محور Z عمودی کسری از ثانیه را به زمان انتقال اضافه می کند. با این حال، برنامه ریزی مسیر بهینه و هماهنگ سازی مداوم مطبوعات می تواند این جریمه زمان چرخه را به میزان قابل توجهی به حداقل برساند.
پاسخ: سیستم های سه بعدی نیاز به نگهداری پیشگیرانه دقیق دارند. تکنسین ها باید سروموتورهای چند محوره، گیربکس های دقیق و مسیرهای مدیریت کابل پیچیده را بازرسی کنند. کالیبراسیون منظم برای حفظ دقت فضایی ضروری است. باید اطمینان حاصل کنید که کارکنان تعمیر و نگهداری شما در مورد کنترل کننده های حرکتی پیشرفته آموزش دیده اند.
پاسخ: پرس های قدیمی نیاز به ممیزی سیستم کنترل دارند. پرس باید قابلیت توقف قابل اعتماد و کنترل های کلاچ/ترمز مدرن داشته باشد. به یک رابط PLC مدرن و حلکنندههای چرخشی برای انتقال دادههای دقیق موقعیت رم به کنترلکننده دستکاری کننده نیاز دارد.
پاسخ: بله، دستکاریکنندههای دوبعدی معمولاً سفتتر هستند. آنها محورهای متحرک و مفاصل مفصلی کمتری دارند. این سادگی مکانیکی لرزش را در حین انتقال با سرعت بالا به حداقل می رساند. راهنماهای خطی سفت و سخت تراز دقیقی را حفظ می کنند و تکرارپذیری موقعیتی خط پایه بالاتری را ارائه می دهند.
پاسخ: بله، بسیاری از دستکاریهای سهبعدی دارای قابلیتهای چرخشی در ابزارهای انتهای بازو هستند. آنها می توانند بخشی را بلند کنند، آن را در هوا بچرخانند یا بچرخانند، و آن را در پرس بعدی با جهتی کاملا متفاوت قرار دهند. این امر نیاز به جداول مرحله بندی دستی را از بین می برد.


